EGP 3,650
| المنتج | الكمية | ||
|---|---|---|---|
| EGP 13,000 |
-
وصف المنتج
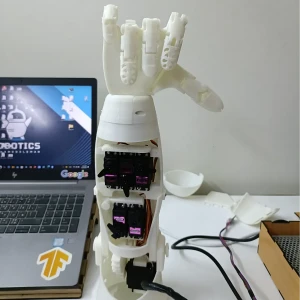
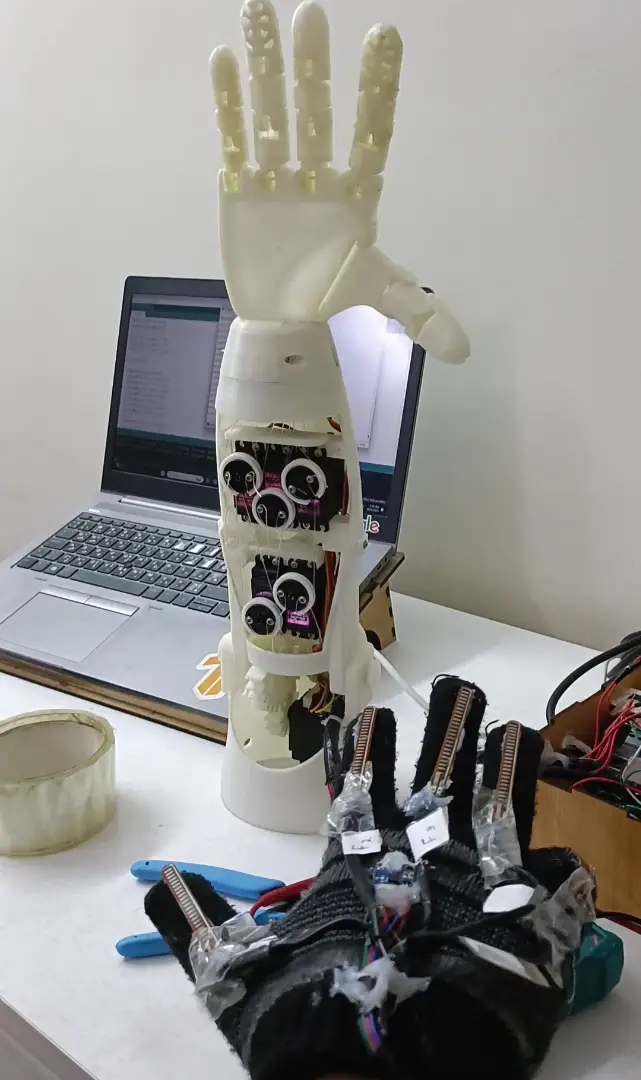
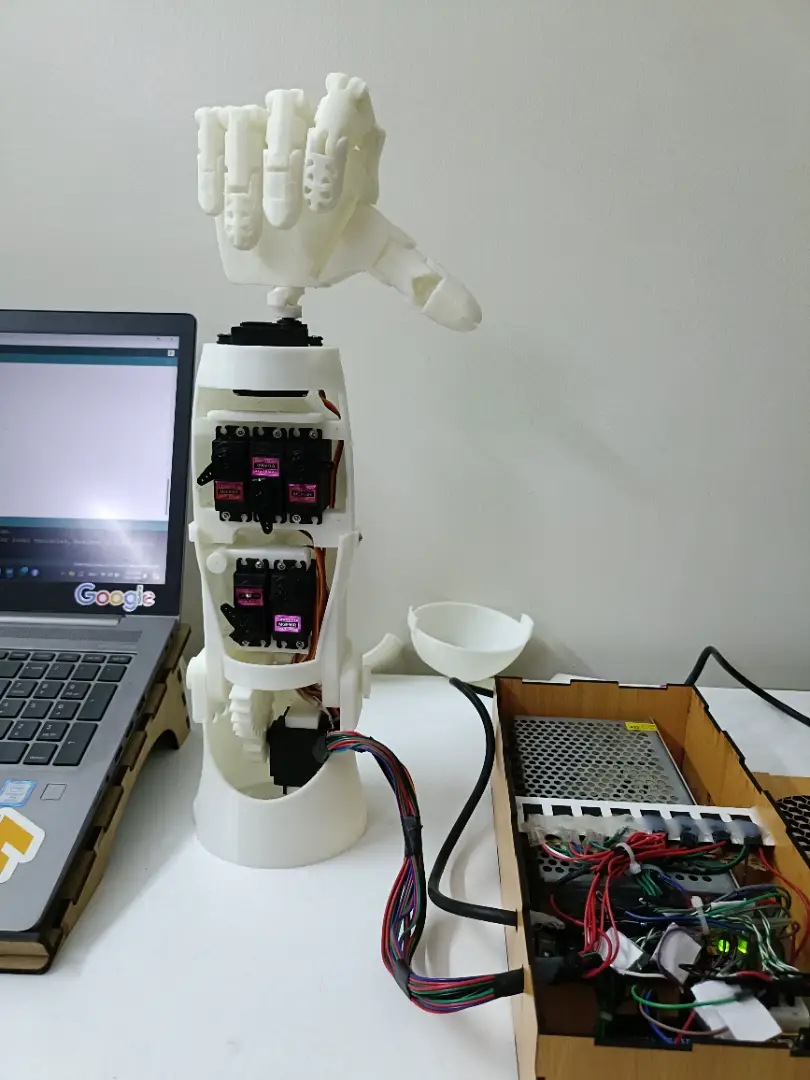
FlexArm – الذراع الروبوتية الذكية لمحاكاة حركة اليد البشرية
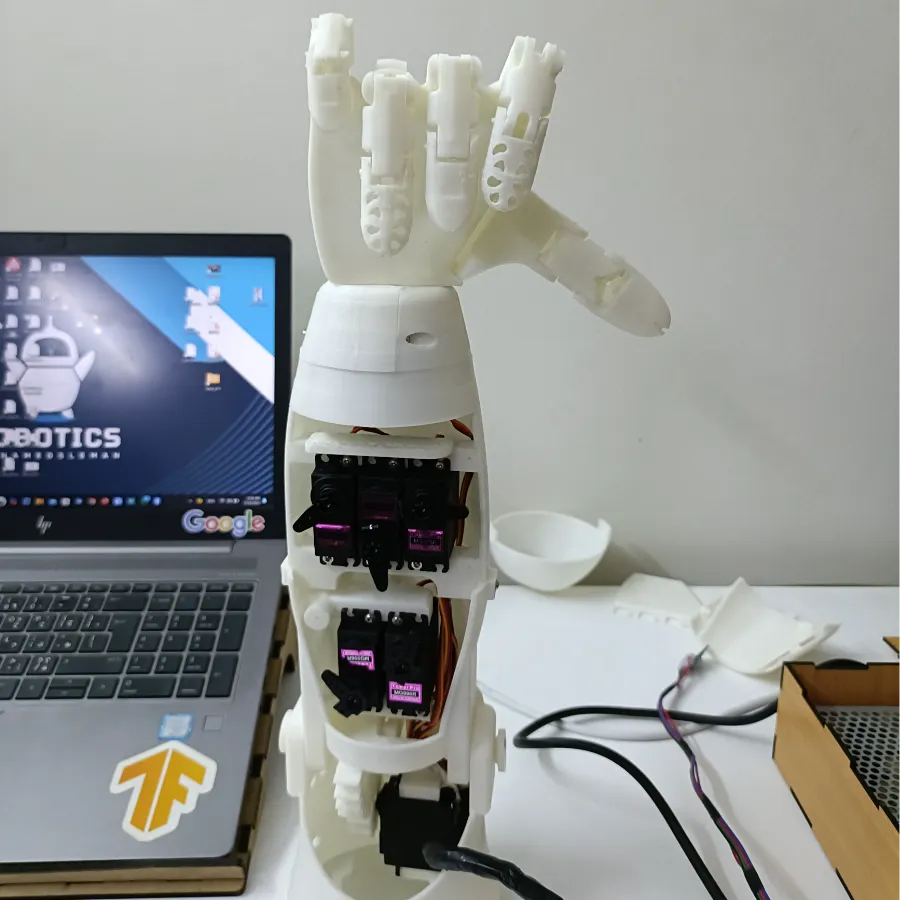
FlexArm هو ذراع روبوتية متقدمة تم تصميمها لمحاكاة حركة اليد البشرية بدقة عالية باستخدام حساسات الانحناء (Flex Sensors). يعتمد النظام على التقاط حركة أصابع المستخدم وتحويلها مباشرة إلى حركات مماثلة في الذراع الروبوتية، مما يوفر تجربة تحكم طبيعية وسلسة في الوقت الحقيقي.
تم تطوير المشروع ليشمل حركة الأصابع الخمسة بشكل مستقل، بالإضافة إلى مفصل للكوع يسمح بحركة الذراع، ومفصل دوار في كف اليد يتيح الدوران يمينًا ويسارًا، مما يمنح الروبوت نطاق حركة قريبًا من حركة الذراع البشرية.
آلية العمل
يتم تثبيت حساسات Flex Sensors على قفاز أو يد المستخدم لقياس درجة انحناء كل إصبع. تقوم وحدة التحكم بمعالجة هذه البيانات وإرسال الأوامر إلى المحركات المسؤولة عن تحريك الأصابع الخمسة ومفاصل الذراع، مما يحقق محاكاة فورية ودقيقة لحركة اليد الحقيقية.
المميزات
التحكم المستقل في الأصابع الخمسة.
محاكاة واقعية لحركة اليد البشرية.
مفصل كوع متحرك لزيادة مدى الحركة.
دوران كف اليد يمينًا ويسارًا.
استجابة سريعة للحركات الفعلية للمستخدم.
هيكل متين مصنوع بتقنية الطباعة ثلاثية الأبعاد.
إمكانية تطوير النظام للتحكم اللاسلكي أو دمجه مع تقنيات الذكاء الاصطناعي.
صندوق حماية احترافي
يأتي المشروع داخل صندوق مخصص مصنوع بتقنية القطع بالليزر (Laser Cut MDF Box)، تم تصميمه لحماية المكونات الإلكترونية والميكانيكية من الصدمات والأتربة أثناء النقل والتخزين، مع توفير مظهر احترافي يسهل عرض المشروع في المعارض والمسابقات والمناقشات الأكاديمية.
التطبيقات
الأبحاث المتعلقة بالأطراف الصناعية الذكية.
مشاريع التحكم عن بعد والروبوتات.
دراسة ومحاكاة الحركة البشرية.
التعليم والتدريب في مجالات الميكاترونكس والروبوتات.
واجهات التفاعل بين الإنسان والآلة (Human-Machine Interface).
مناسب لـ
طلاب الهندسة والميكاترونكس.
مشاريع التخرج والأبحاث العلمية.
مراكز التدريب والتعليم التقني.
مطوري الروبوتات والأطراف الصناعية.
المعارض والمسابقات الهندسية.
منتجات ذات صلة
EGP 3,200
EGP 85,000
EGP 3,000
EGP 12,500